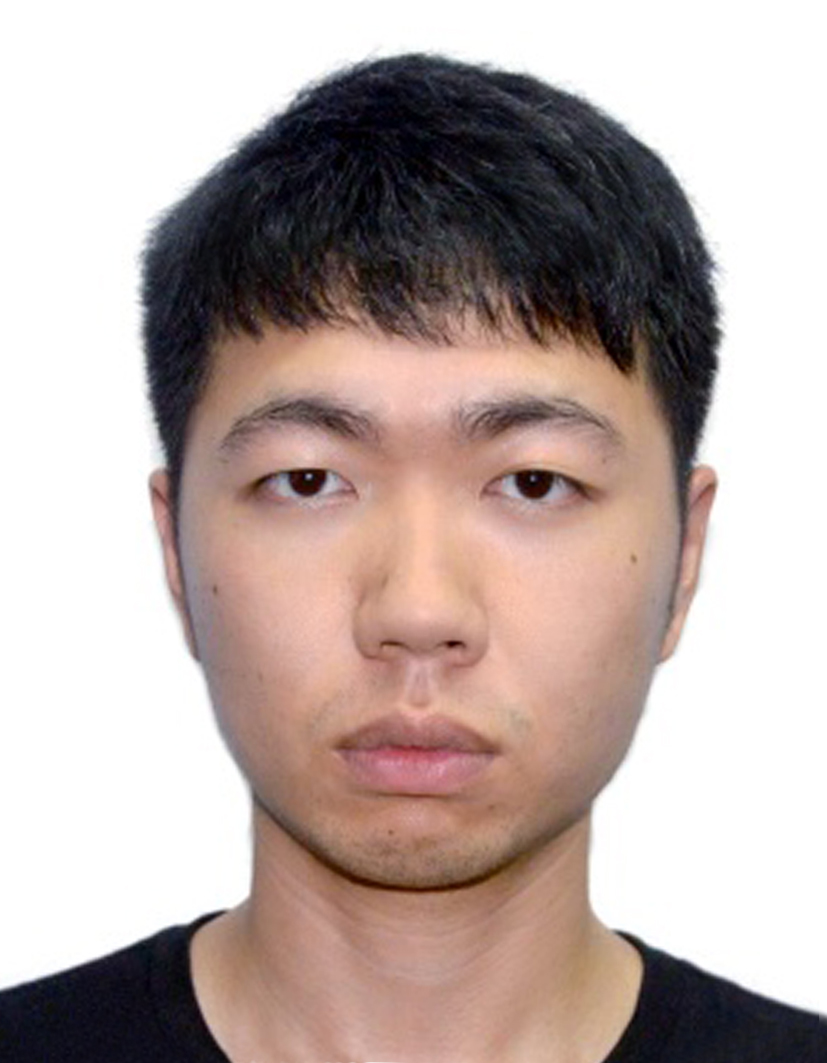
技术职称: 讲师
所获学位: 博士
研究方向: 人工智能、神经网络压缩
电子邮箱: 2021000069@xmut.edu.cn
个人简介:
高新根,男,1990年8月出生,福建福州人,讲师,博士。近年来,研究方向主要在深度学习、强化学习以及神经网络压缩等领域,参与福建省中青年教师教育科研项目,福建省自然科学基金项目等课题5项。目前以第一作者发表论文SCI二区论文2篇。教学工作上,承担《离散数学》等课程的教学。
教育工作经历:
2021.08-至今,厦门理工学院,光电与通信工程学院,讲师
2016.09-2021.06,厦门大学,智能科学与技术,博士
2013.09-2016.06 厦门理工学院 电气工程,硕士
2009.09-2013.06 厦门理工学院 电子信息工程,学士
近年来主持参与科研项目:
1. 参与国家自然科学基金面上项目“一种常人参与的脑机融合方法及其在机器舞蹈中的应用” l
2. 参与厦门市科技计划项目“智能柱上开关控制器的研制”(课题组主要成员,负责基于嵌入式操作系统的软件 开发)
代表性学术论著:
1. Gao X , Zhou C , Chao F , et al. A data-driven robotic Chinese calligraphy system using convolutional auto-encoder and differential evolution[J]. Knowledge-Based Systems (SCI , JCR2区), 2019, 182.
2. Gao X , Zhou C , Chao F , et al. A Robotic Writing Framework – Learning Human Aesthetic Preferences via Human-Machine Interactions[J]. IEEE Access(SCI , JCR2区), 2019, PP(99):1-1.
3. Li Q , Fei C , Gao X , et al. A Robotic Chinese Stroke Generation Model Based on Competitive Swarm Optimizer. [C] Annual UK Workshop on Computational Intelligence(EI会议), 2020.
4. Wu R , Fang W , Chao F , et al. Towards Deep Reinforcement Learning Based Chinese Calligraphy Robot[C]. 2018 IEEE International Conference on Robotics and Biomimetics (ROBIO). IEEE, 2018.
