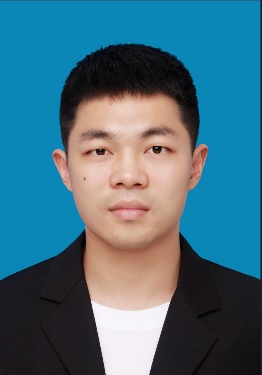
吴晓敏,工学博士,厦门理工学院光电与通信工程学院讲师,厦门市高层次人才(C类)。2014年本科毕业于东北大学自动化专业,2018年和2023年先后在厦门大学获得控制工程硕士学位和系统工程博士学位。长期从事机器人控制与运动规划、机器视觉与工业智能检测、嵌入式系统开发及智能优化算法等方面的研究工作,在机械臂轨迹学习与避障、机器人模仿学习、工业缺陷检测以及全局优化算法等领域取得了系列研究成果。
研究方向: 机器人控制与运动规划、机器视觉与工业智能检测、嵌入式系统、深度学习与智能优化算法。
主讲课程: 单片机原理与应用、嵌入式系统。
联系邮箱:wuxiaomin@xmut.edu.cn
代表性研究成果
一、学术论文
[1] Xiaomin Wu; Miao He; Yousi Lin. C++ Toolkit for Bimetallic Cluster Structure Optimization Using Collaborative Differential Evolution. Journal of Chemical Information and Modeling, 2026, 66(4): 1950–1954.
[2] He M , Wu X* , Gan R ,et al.Comparative structural analysis of PtCo and PtNi bimetallic clusters: a systematic study using the MCDE algorithm[J].Physical Chemistry Chemical Physics, 2026, 28(2):1759-1769.
[3] 刘暾东, 林晨滢, 吴晓敏*, 等. 基于人工势场法的机械臂动态运动基元局部平滑避障方法[J]. 控制理论与应用, 2026, 43(4): 1–9.
[4] Xiaomin Wu; Miao He; Yousi Lin. Enhancing global optimization for bimetallic clusters: an adaptive multi-strategy differential evolution algorithm. Nanoscale, 2025, 17(46): 26892–26906.
[5] Wang W , Wu X , Wu K ,et al.Research on Online Modeling and Prediction of Lithium-Ion Battery State of Health Based on Gaussian Mixture Model-Gaussian Mixture Regression[C]//2025 IEEE 7th International Conference on Power, Intelligent Computing and Systems (ICPICS). DOI:10.1109/ICPICS66386.2025.11347204.
[6] 刘暾东, 张馨月, 吴晓敏*, 等. 基于分段动态运动基元的机械臂轨迹学习与避障方法[J]. 机器人, 2024, 46(3): 275–283.
[7] 吴晓敏, 贺苗, 刘暾东, 等. 基于狄利克雷过程聚类的机器人演示学习研究[J]. 仪器仪表学报, 2023, 44(1): 265–274.
[8] Liu T D, Li L D, Shao G F, Wu X M*, He M. A novel policy gradient algorithm with PSO-based parameter exploration for continuous control[J]. Engineering Applications of Artificial Intelligence, 2020, 90: 103525.
二、发明专利
[1] 刘暾东, 吴晓敏, 高凤强, 贺苗, 邵桂芳. 一种机器人前馈力矩补偿方法: 中国, ZL 201810178273.3[P].
[2] 刘暾东, 吴晓敏, 贺苗, 高凤强, 王若宇. 一种机器人关节摩力矩的补偿方法及系统: 中国, ZL 201910052603.9[P].
[3] 刘暾东, 贺苗, 吴晓敏, 高凤强, 王若宇. 一种基于强化学习的机器人关节运动控制方法及系统: 中国, ZL 201910052849.6[P].
[4] 吴晓敏, 刘暾东. 一种晶圆缺陷样本生成方法及系统: 中国, ZL 202210126893.9[P].
[5] 吴晓敏, 刘暾东, 苏永彬. 一种基于色彩差影模型的晶圆缺陷检测方法及系统: 中国, ZL 202210126904.3[P].
三、科研项目
[1] 大模型驱动的工业智能管理与机器人技术辅助平台研发,2026.03 – 2027.12,项目负责人。100万
[2] 重载人形机器人控制系统开发,2025.03 – 2025.12,项目负责人。3.2万
[3] 基于深度学习的烟草包装物料识别与定位软件开发,2024.12-2025.12,项目负责人。6.3万
[4] 基于模仿的双臂机器人自主学习研究,2024.05- 2027.05,项目负责人。6万
[5] 特种机器人控制与视觉感知系统开发,2024.01- 2026.12,项目负责人。50.4万
